
持住笔筒
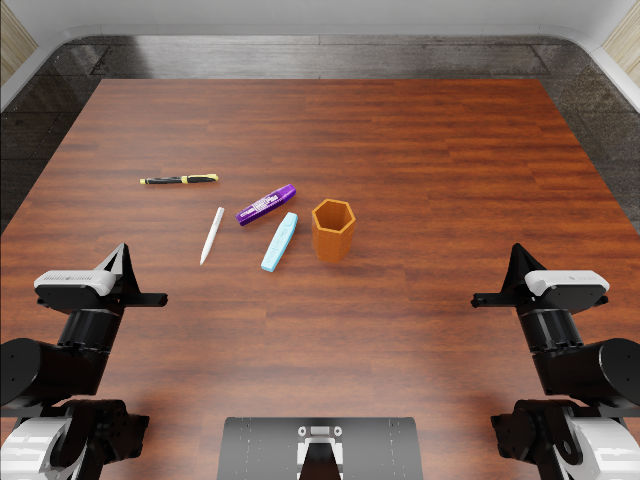
一只机械臂抓住并稳定笔筒,为另一只手提供操作空间。
结果快照 · 2026.11.12 模型试验与参考验证分批运行,版本见下方记录。
机器人需要根据实时图像和自身状态决策。
抓住、插入、放稳、归位,整个序列都必须完成。
一只机械臂抓住并稳定笔筒,为另一只手提供操作空间。
另一只机械臂依次操作四支笔,笔夹端朝上,满足插入条件。
将笔筒直立放回桌面,再让两只机械臂返回初始姿态。
播放 PR #8 收录的历史参考轨迹。
切换头部与左右手腕摄像头,观察操作细节。
视频暂时无法加载,请刷新页面后重试。
历史演示 / v13-round01-layout0源自 GPT-6 Astra + VLA 的成功开发回合;三个视频均与 PR 中的 SHA-256 来源记录一致。
本录像用于展示任务与参考动作,
不计入下方 Kimi 模型试验成绩。
这段视频对应 PR 收录的 v13 历史参考轨迹。当前 RTX 4090 上通过验证的 Oracle 使用另一条 v12 参考轨迹,共 713 次动作,执行时不调用语言模型。历史录像、参考方案验证与新的模型试验,是三类不同证据。
模型:Kimi k3.1 pro。
分别使用 Codex 和 Claude Code 两套执行工具,
每套进行 5 次试验。
3 次任务未完成 · 2 次 API 限流未计分
5 次任务未完成 · 回放均一致
| 试验 | 执行工具 | 任务结果 | 动作数 | 回放一致性 | 原始记录 |
|---|
怎样理解这些结果?8 次有效试验都用满了 1,100 次动作,原生任务得分为 0.0,且独立回放一致。两次接口限流属于执行错误,不算任务失败样本。这是一个固定场景的有限试验记录,不能外推为通用机器人能力排名。
fbeaf4d后续修改包括运行配置与引擎元数据;PR 说明模型可见内容未改变。任务完成与回放一致必须同时成立。
智能体自己写下“成功”,不会获得通过奖励。
智能体读取图像和状态,通过公开动作接口控制仿真机器人。
可信采集器保存实际执行过程,封存可供后续验证的记录。
在全新的隔离进程中重放轨迹,检查任务条件和物理状态一致性。
本页是 PR #8 的展示与结果快照。
完整项目仍在评审中,源记录以对应版本为准。